

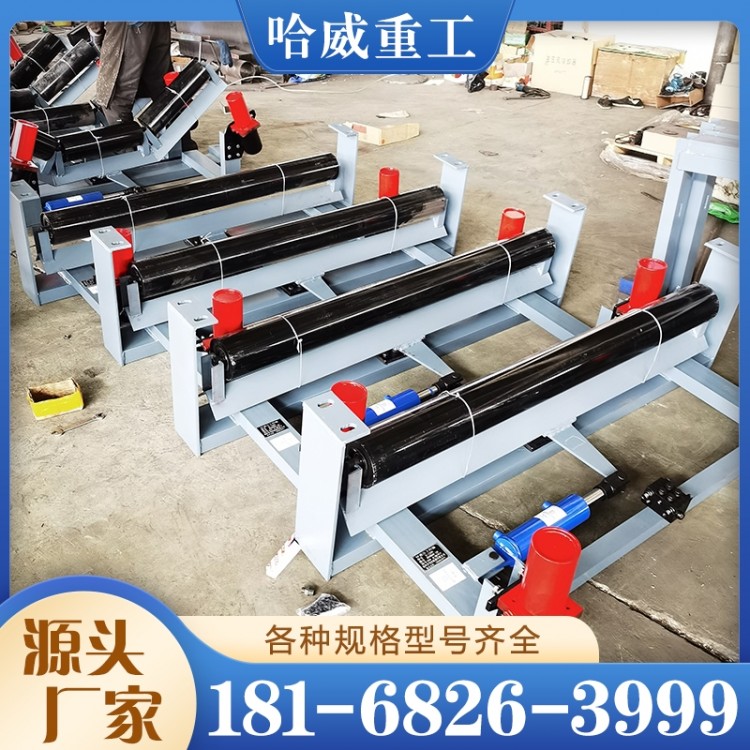

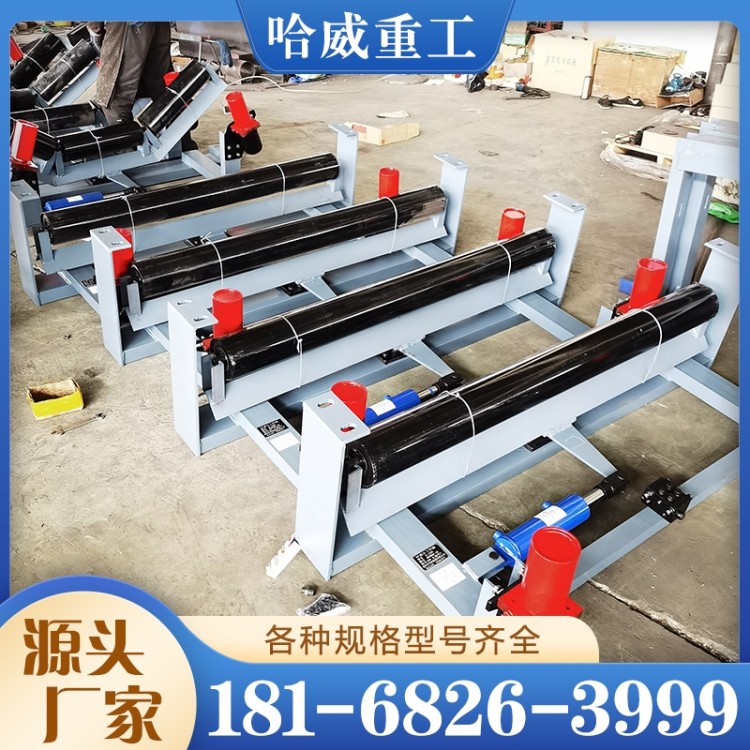
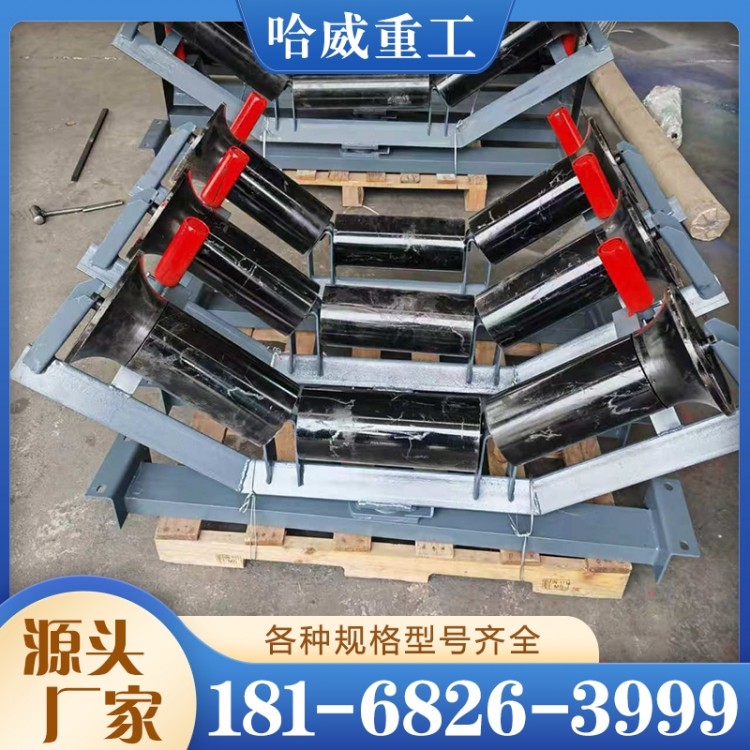



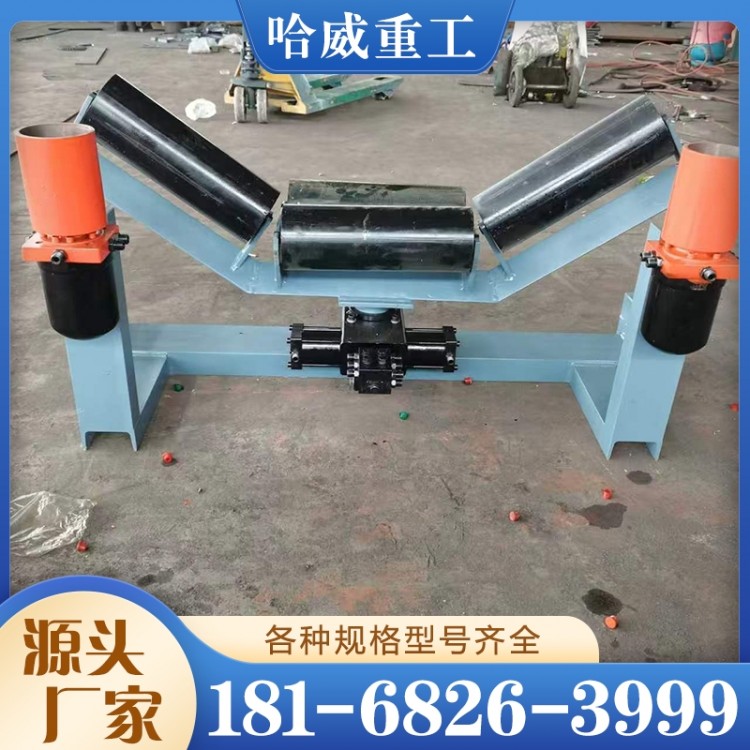
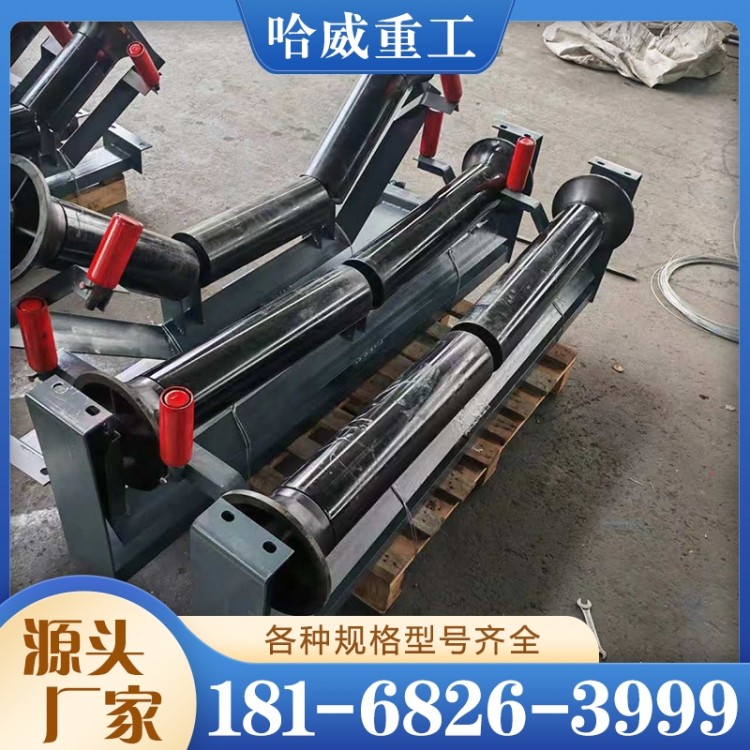
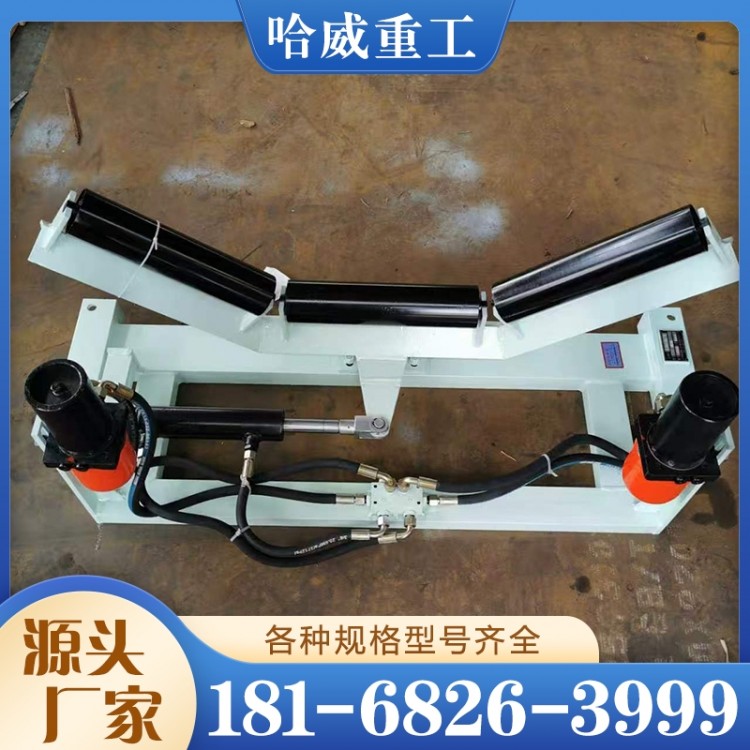
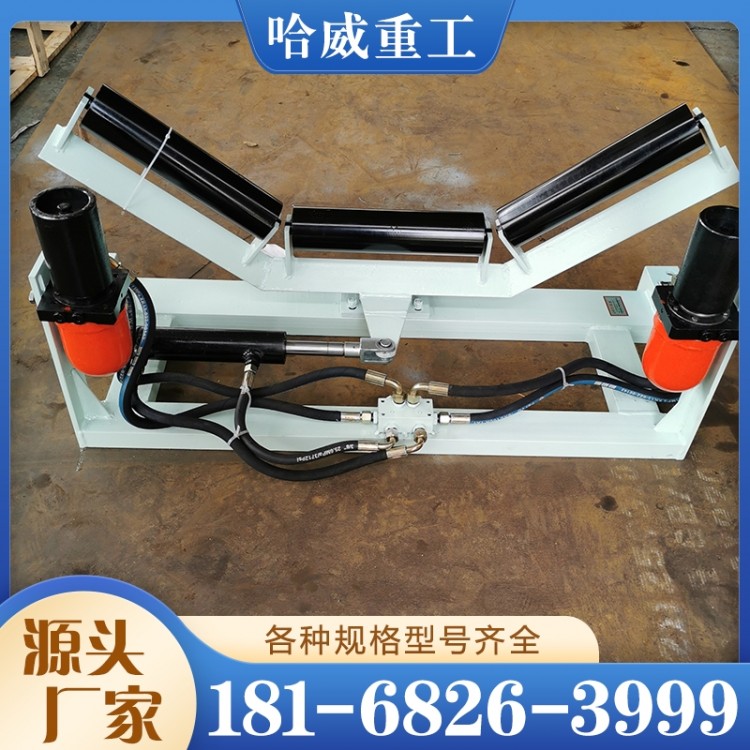


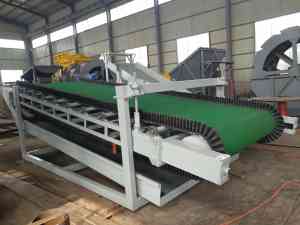
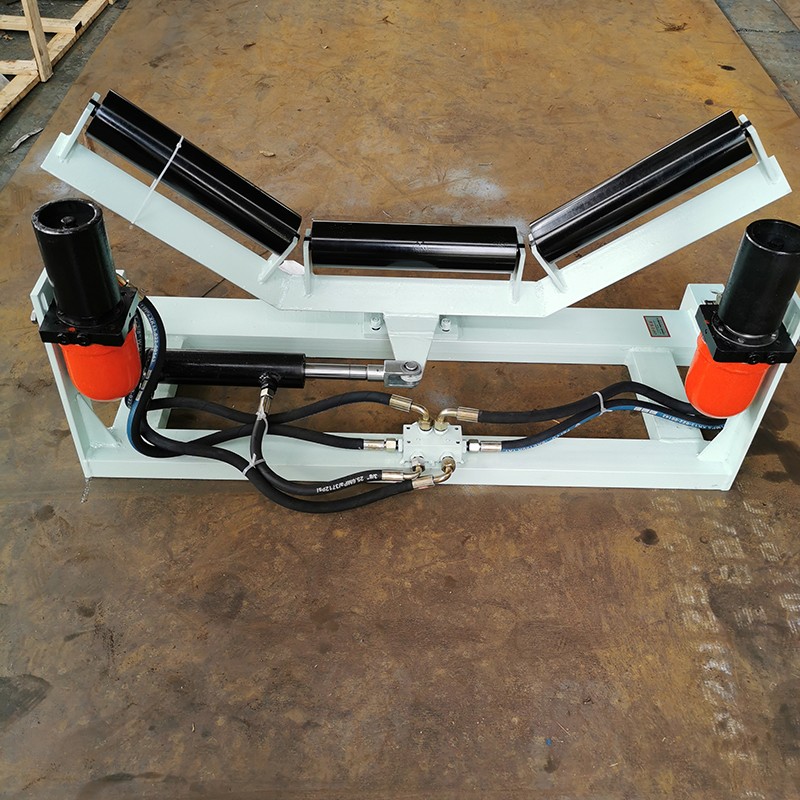
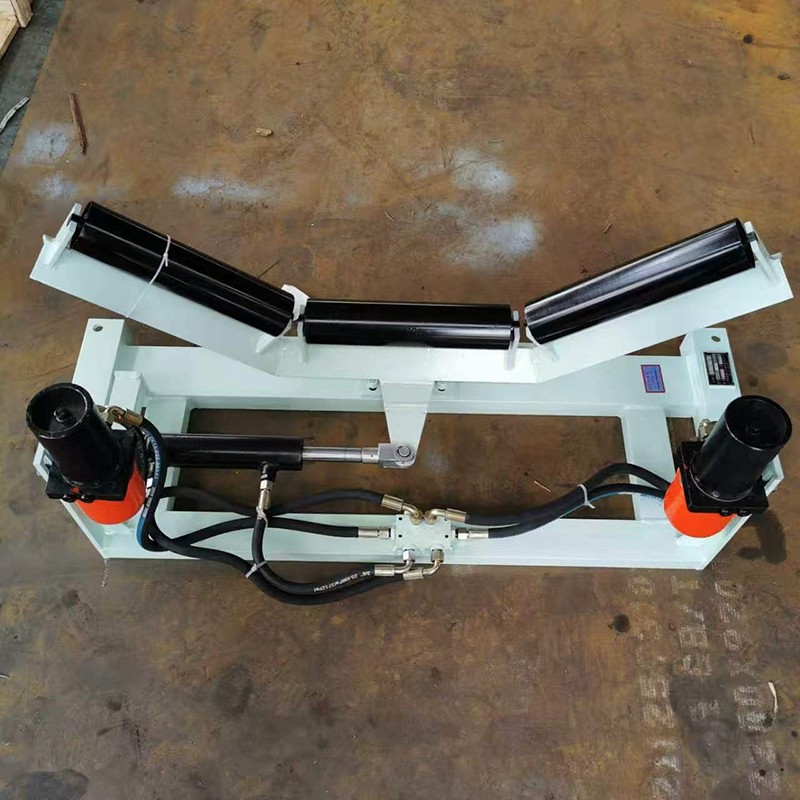
全自动纠偏装置区别于普通纠偏装置的核心,在于形成了从跑偏检测到托辊角度调整再到皮带回位反馈的完整闭
环:检测机构实时感知跑偏,执行机构随即转动托辊组,皮带回正后系统自动复位。江苏哈威重工机械设备有限
公司围绕这一闭环控制逻辑,提供响应及时、运行稳定的跑偏治理方案。
一、闭环工作原理
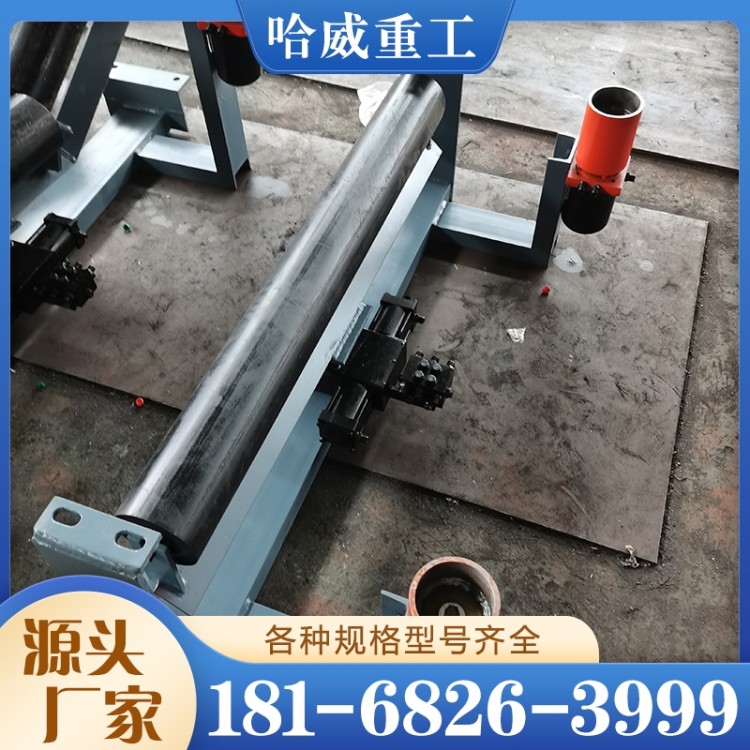
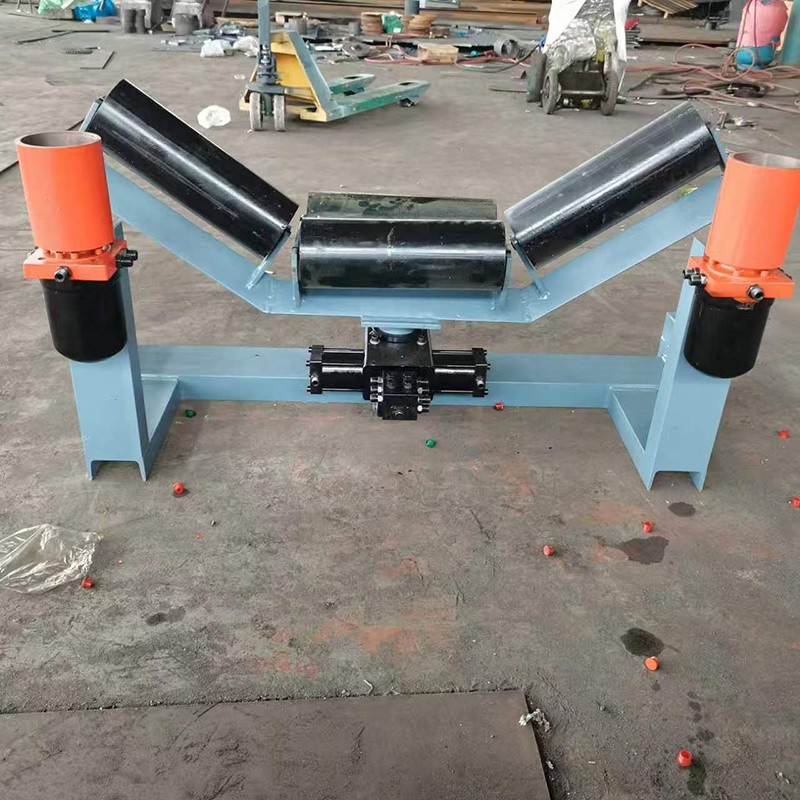
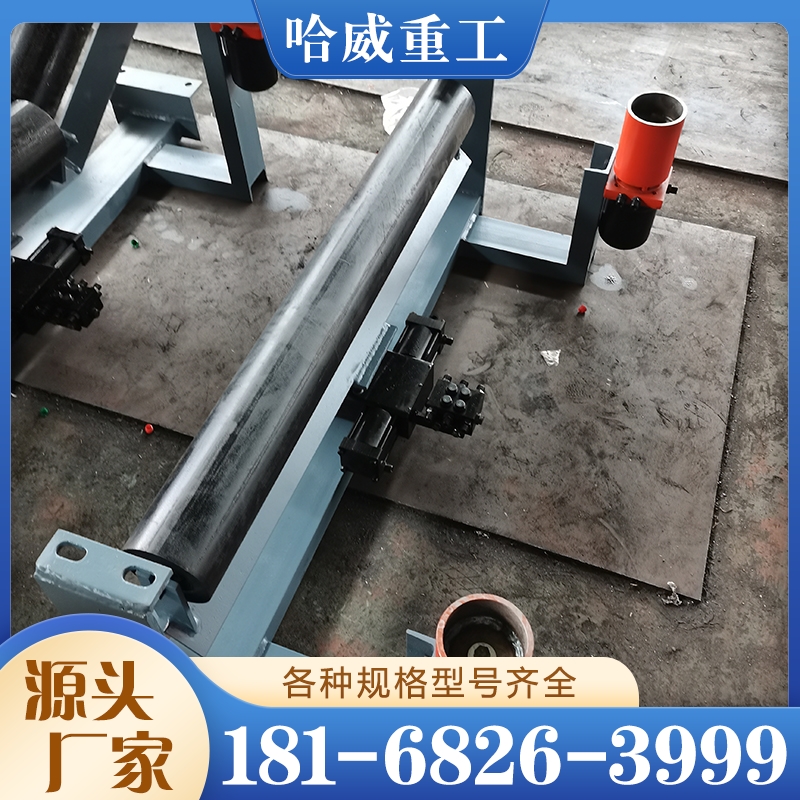
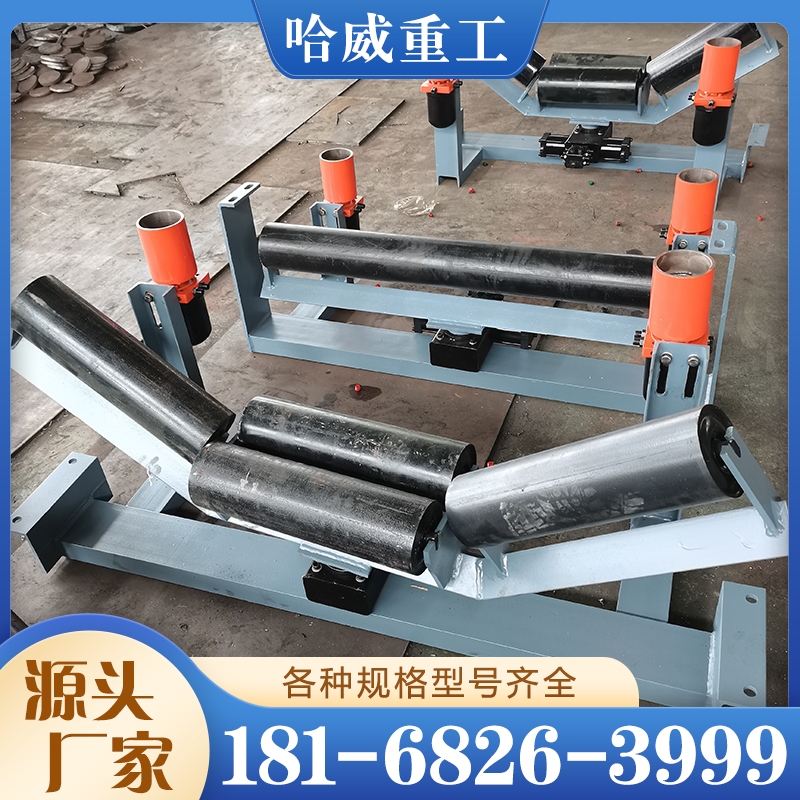
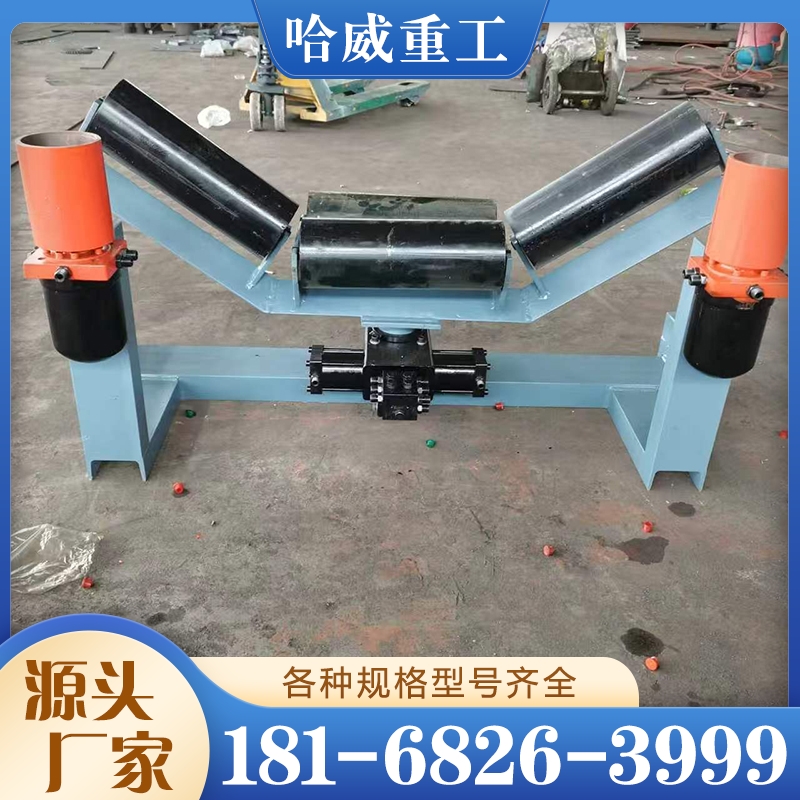
皮带正常居中时,检测立辊不被挤压,感应臂处于中位,执行机构不动作。皮带向一侧跑偏时,皮带边缘挤压该
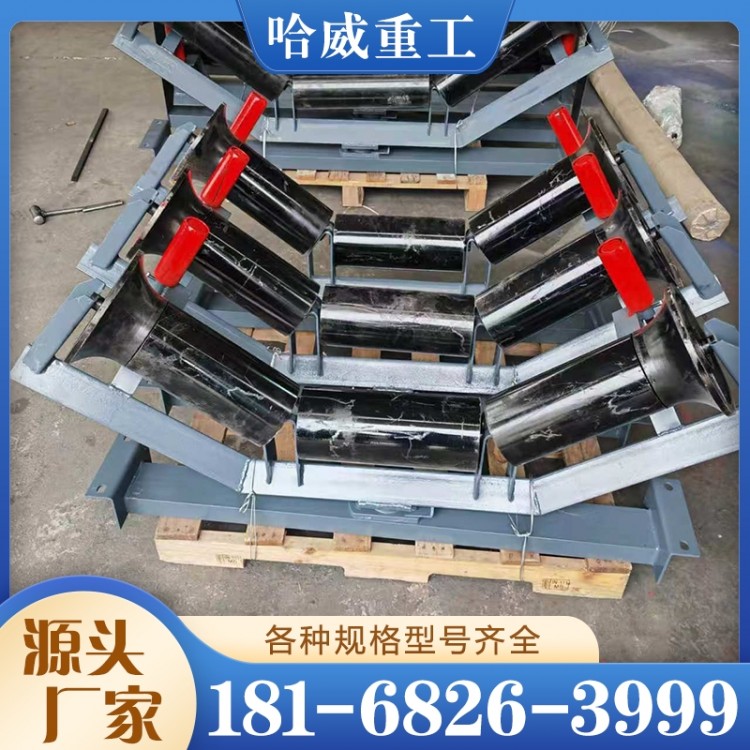
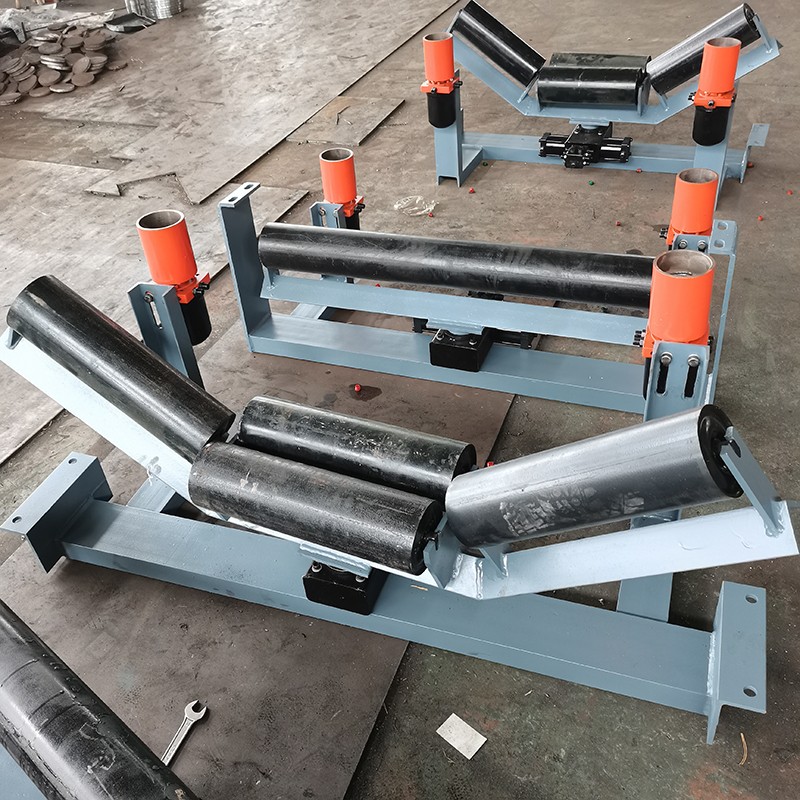
侧检测立辊,推动感应臂偏转并触发行程开关或机械连杆,驱动托辊组向纠正方向回转;托辊角度改变后,皮带
在摩擦力作用下逐步回归中心;皮带回正后立辊卸载,感应臂复位,托辊组随之回到中位。
二、检测环节
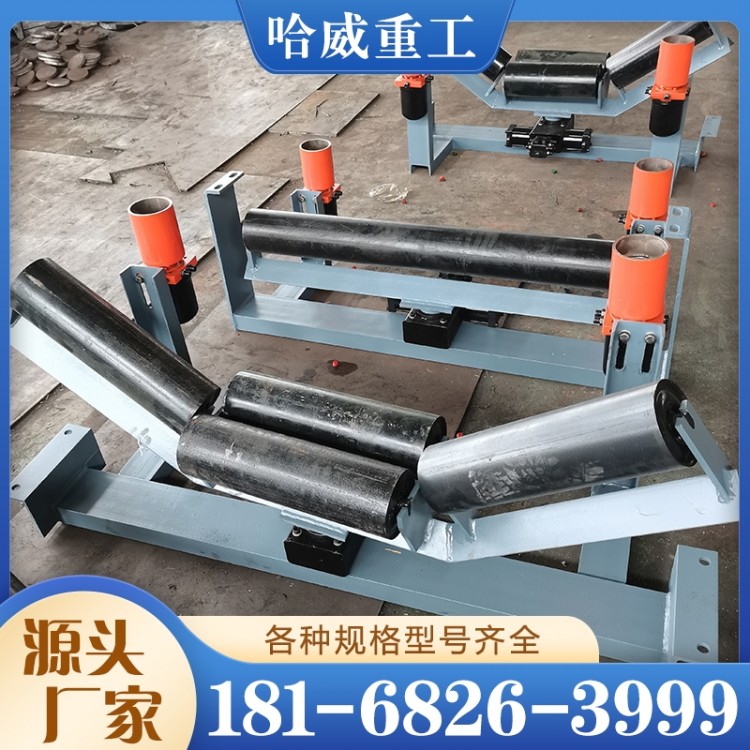
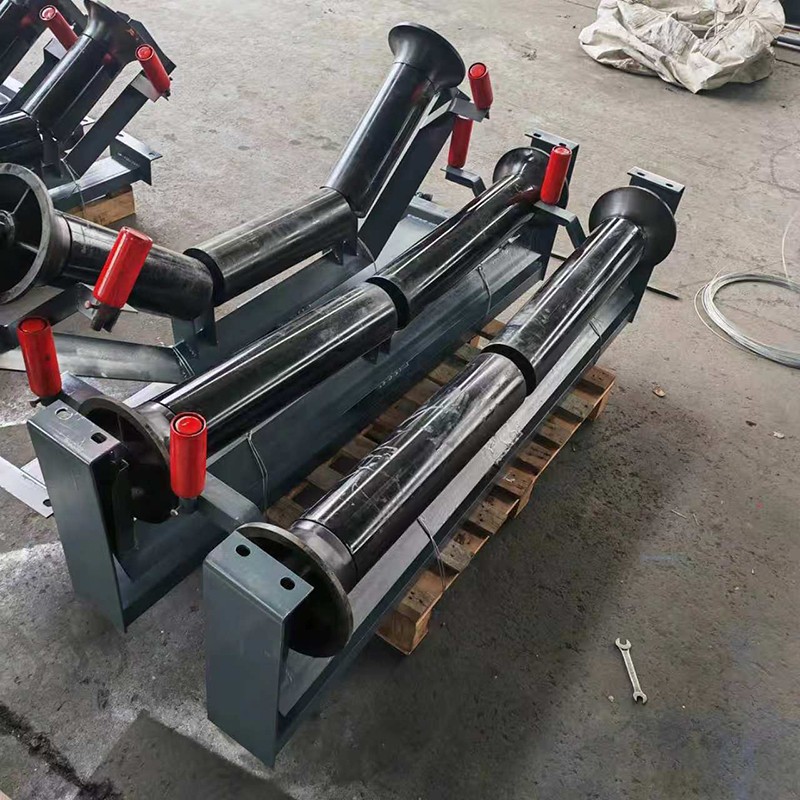
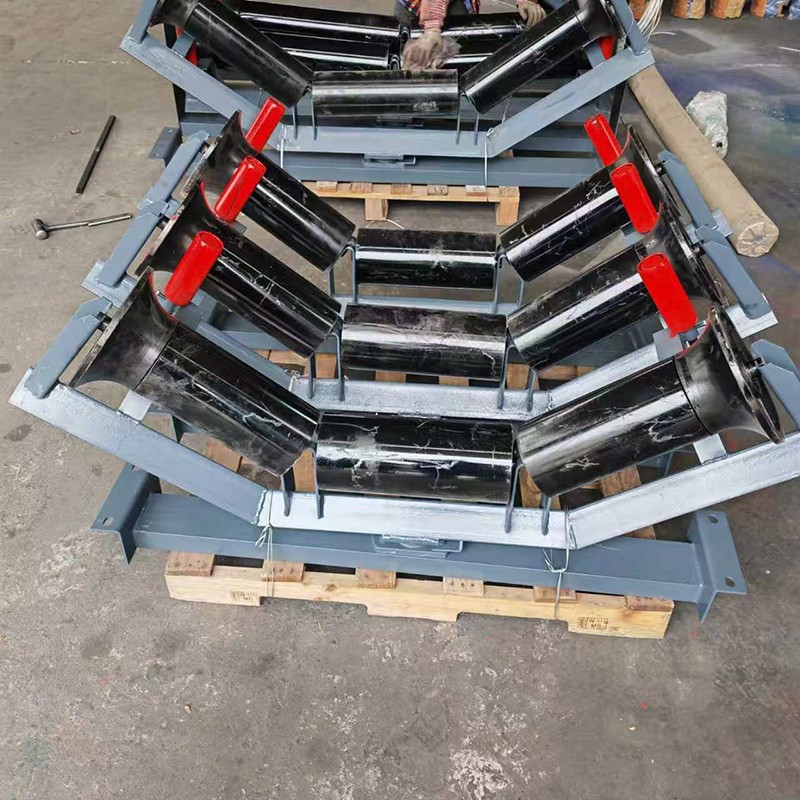
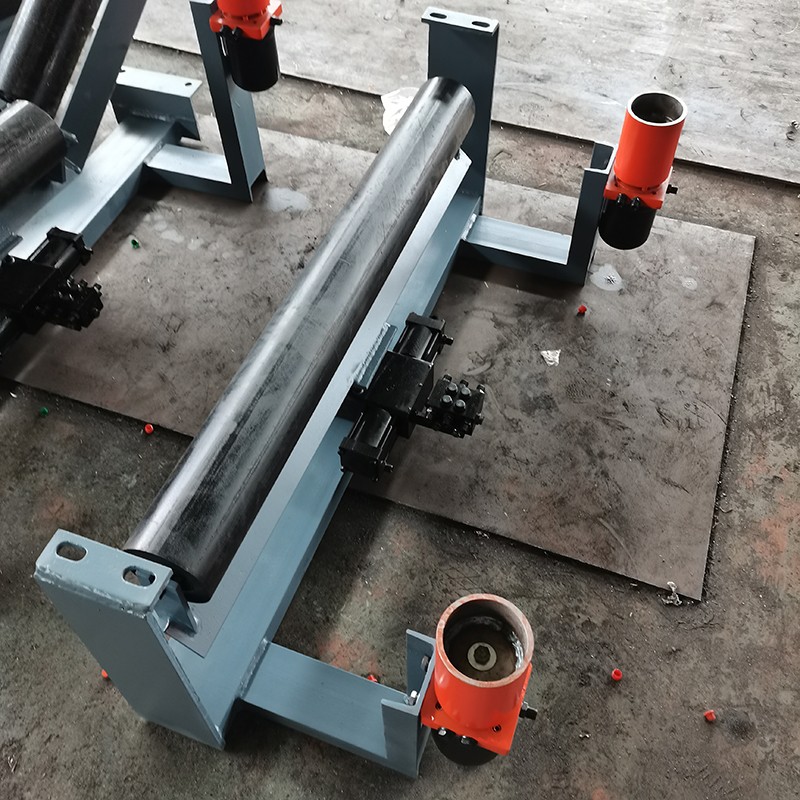
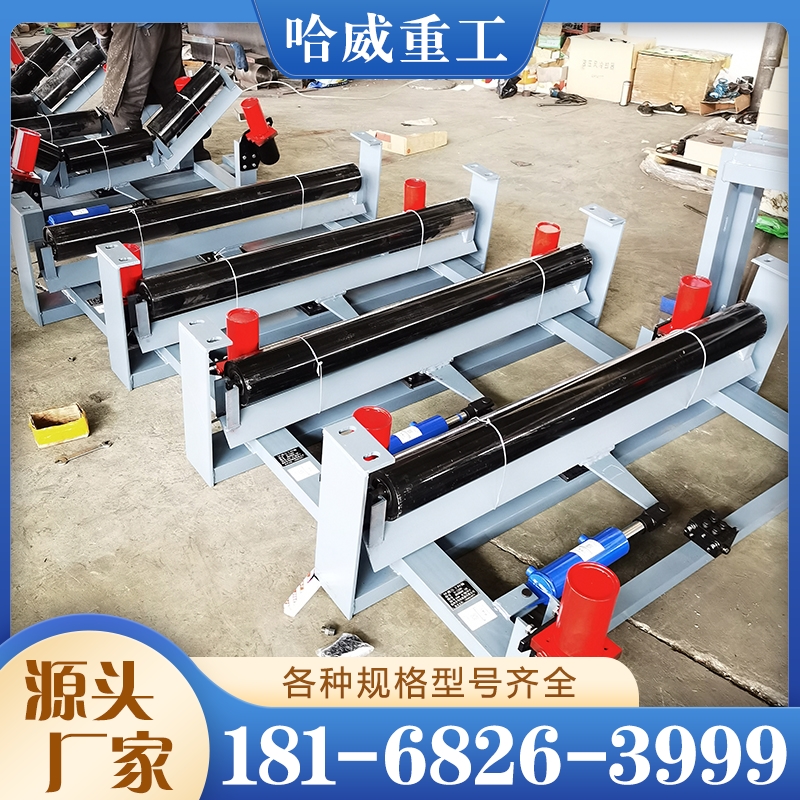
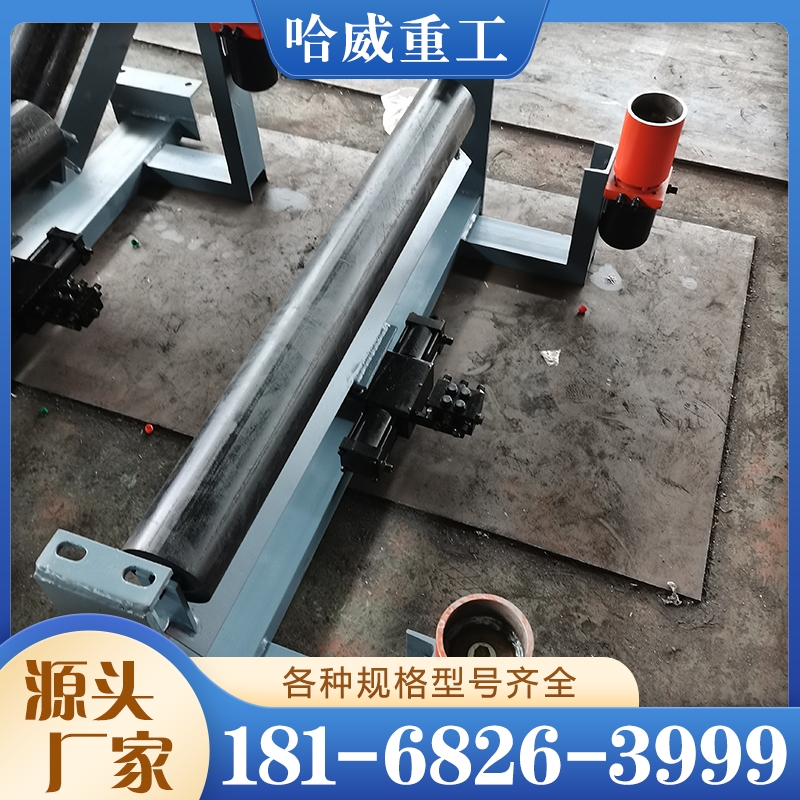
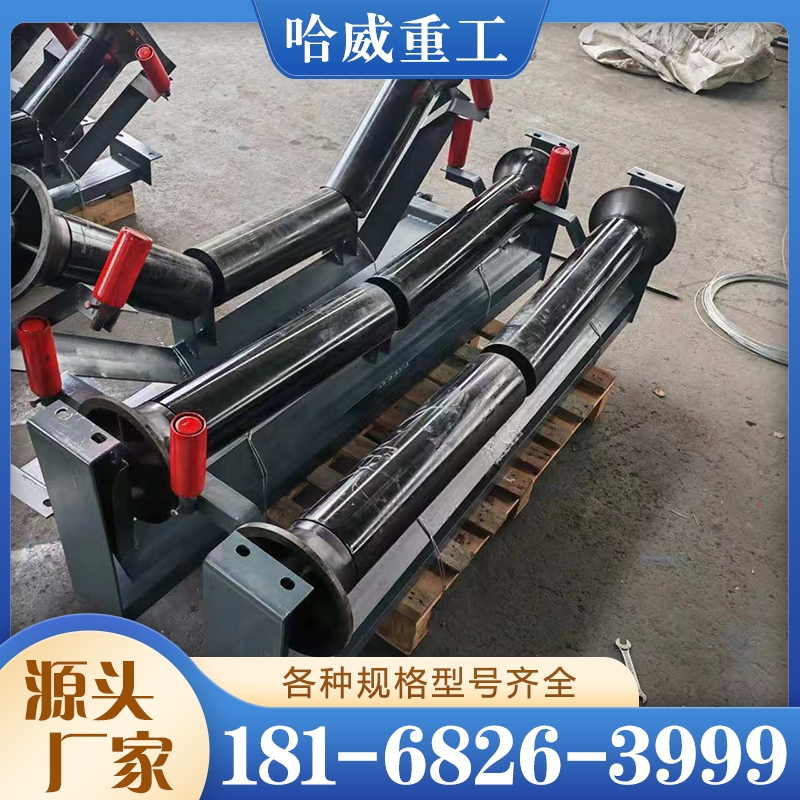
检测立辊成对布置于皮带两侧,随皮带运行浮动接触边缘。立辊通过连杆与执行机构联锁,跑偏量达到设定阈值
才触发动作,避免皮带正常波动引起频繁调整。机械式闭环无需额外传感器与电源,可靠性高;带电控的型号可
输出跑偏信号至中控。
三、执行环节
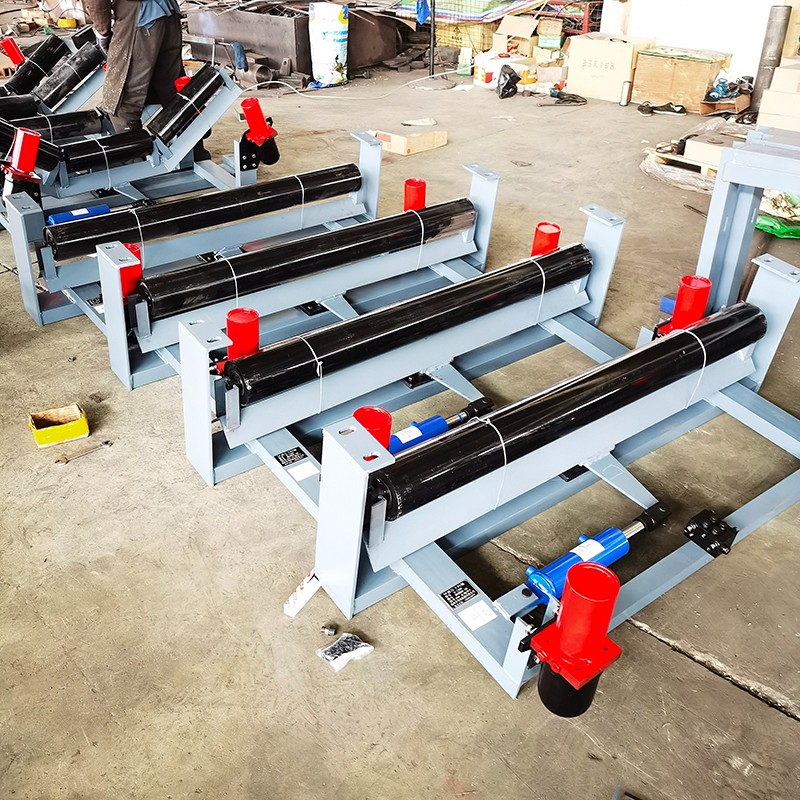
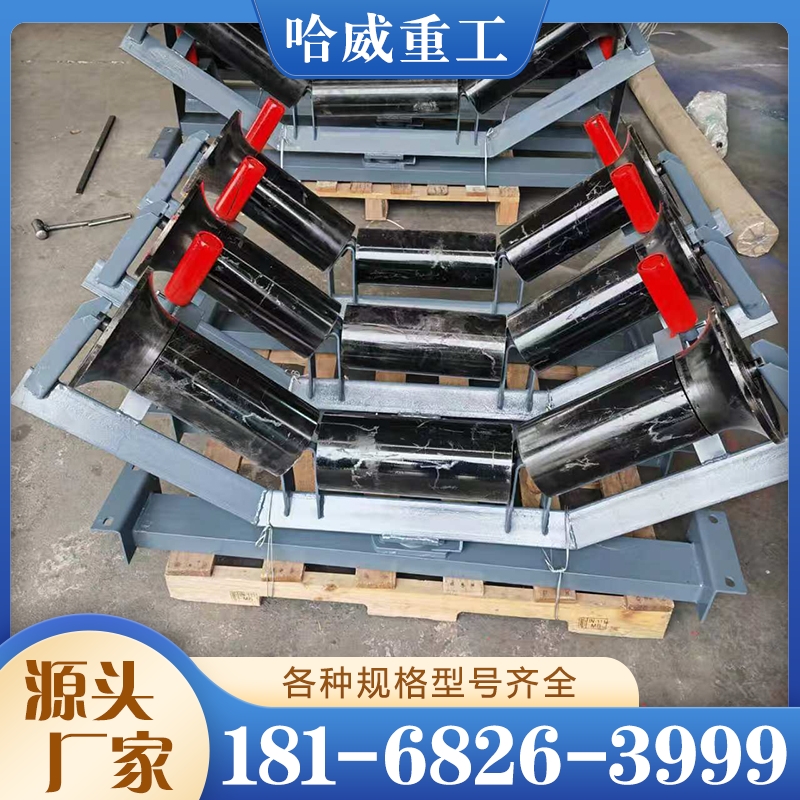
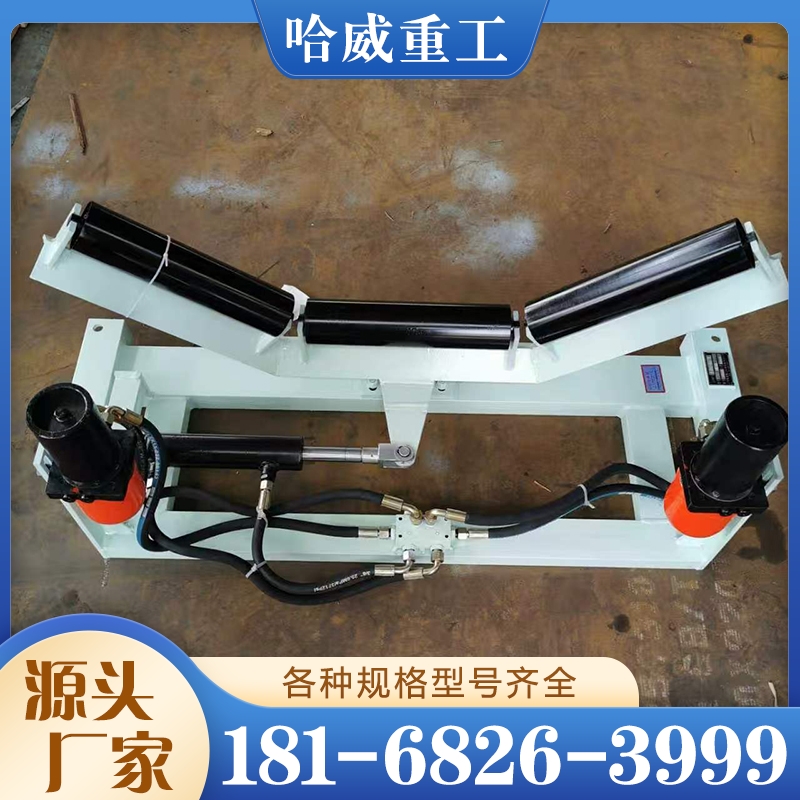
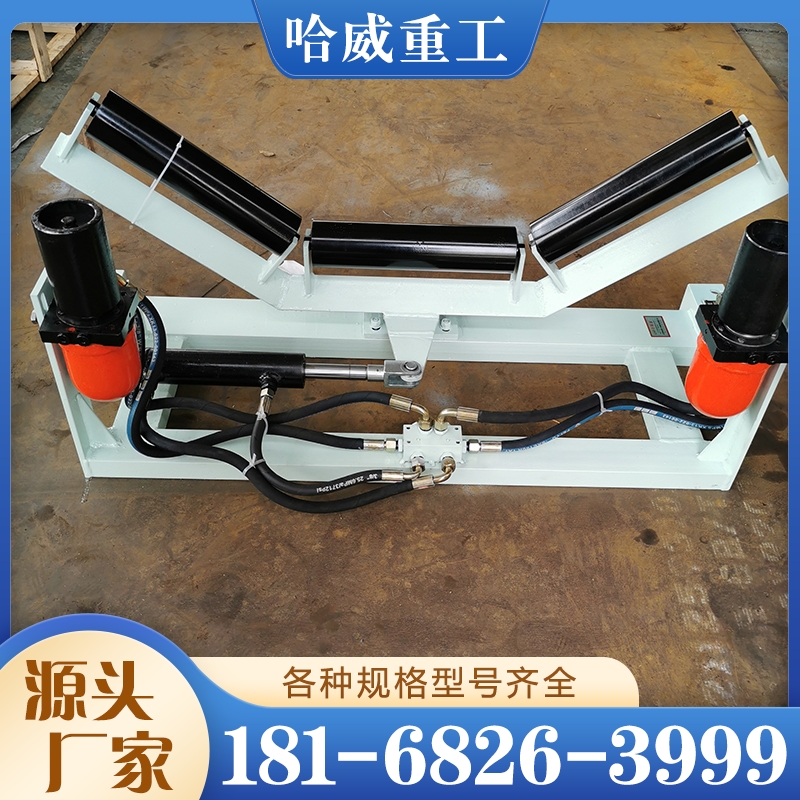
执行机构多采用电动推杆或电液推杆,推动托辊组绕垂直轴回转。电液推杆推力大、可保压,适合重载皮带;电
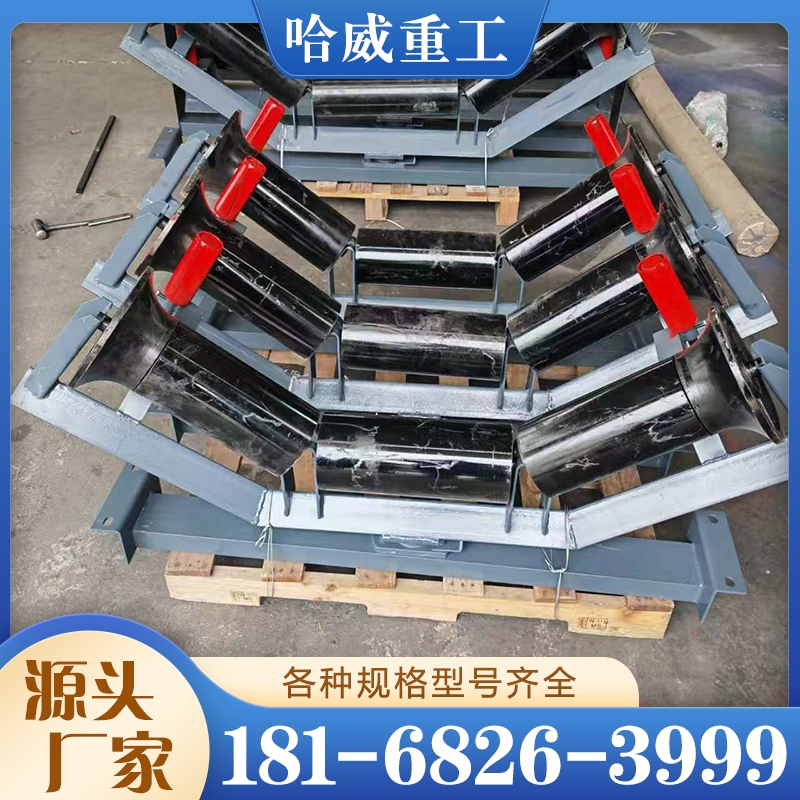
动推杆结构简单、免维护,适合轻中载。托辊组回转方向与跑偏方向相反,利用皮带与托辊的轴向摩擦力将皮带
推回中心。
四、技术优势
自动闭环:检测与执行一体,无需人工干预;
双向纠偏:左右跑偏均可纠正;
响应及时:跑偏即调,控制跑偏幅度;
自复位:皮带居中后自动回中,不影响正常运行;
减少撒料与皮带边缘磨损,延长皮带寿命。
五、与普通纠偏装置的区别
普通纠偏装置多为机械浮动托辊或需人工观察后手动调整,纠偏滞后、依赖巡检;全自动纠偏装置将检测与执行
集成,形成实时闭环,纠偏及时且无需人工值守。江苏哈威重工机械设备有限公司可按输送线工况选配机械闭环
型或电控信号型,欢迎咨询。

 冀公网安备13010402003046号

