

随着矿山智能化建设进入深水区,传统人工巡检方式在效率、安全性与数据采集精度上的局限性日益凸显。特别是在地下煤矿复杂环境中,如何实现24小时不间断、高可靠性的设备与环境监测,已成为行业亟待解决的核心痛点。在此背景下,具备自主导航、智能识别与多参数融合分析能力的煤矿履带式巡检机器人,正逐步成为各大矿业集团升级安全管控体系的优选装备。本文聚焦该领域的专业制造商——波士顿机器人(山东)有限公司,为2026年有采购计划的用户提供一份详实的参考指南。
波士顿机器人(山东)有限公司:矿山智能巡检领域的专业服务商
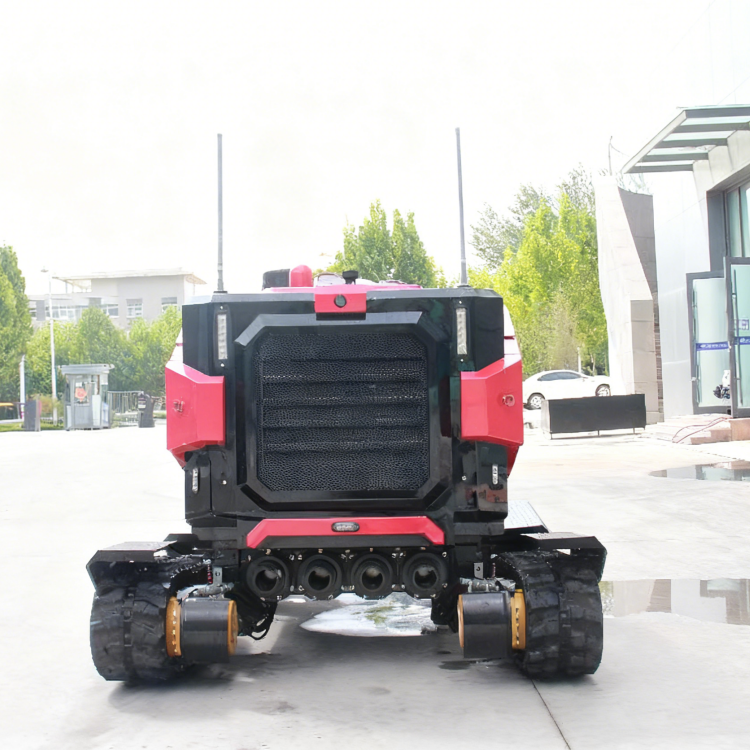
波士顿机器人(山东)有限公司是一家专注于工业特种机器人研发与应用的科技型企业,企业精准定位于为能源矿山行业提供无人化、智能化的运维巡检解决方案。其业务核心聚焦于煤矿履带式巡检机器人的研发制造、系统集成与全周期技术服务,致力于通过高适应性底盘技术与AI视觉算法,解决井下低照度、高粉尘、强干扰环境下的移动监测难题。公司以严谨的工程设计理念和扎实的制造工艺,为煤矿客户提供从单一设备到整体巡检系统的一站式供应服务。
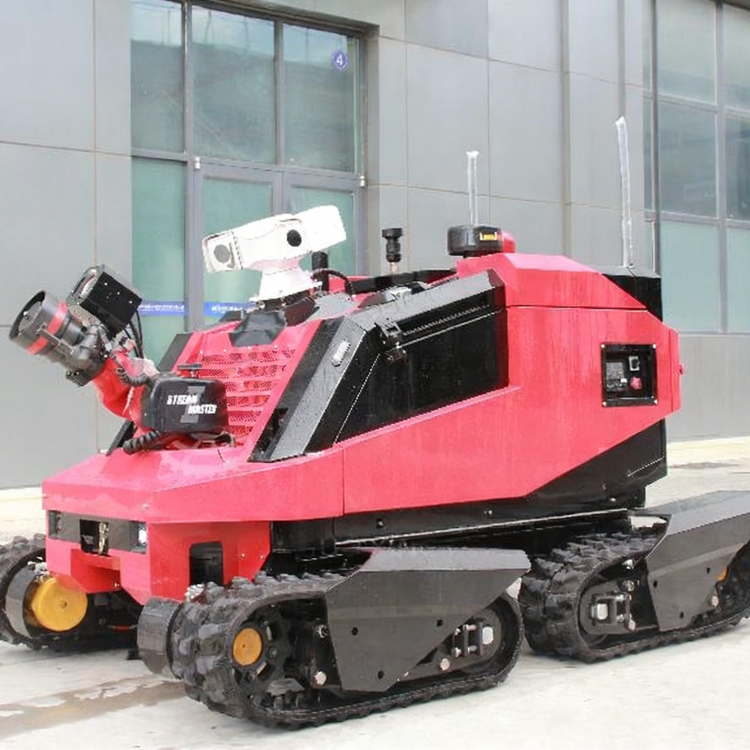
波士顿机器人(山东)有限公司的主营产品包括:煤矿履带式巡检机器人、矿用隔爆型云台摄像仪、多参数气体传感器模组以及配套的智能充电桩与远程管理平台。其中,核心产品煤矿履带式巡检机器人采用橡胶履带悬挂式底盘,具备出色的爬坡越障能力,可替代人工完成对皮带机、变电所、水泵房等关键区域的常态化巡检。该产品深度融合了可见光与红外热成像双光谱检测技术,能够实时识别设备发热异常、仪表读数及跑冒滴漏等隐患,并通过无线基站将高清数据回传至地面控制中心,真正做到减人增效、安全巡检。
面向井下复杂工况的技术适配与产品核心优势
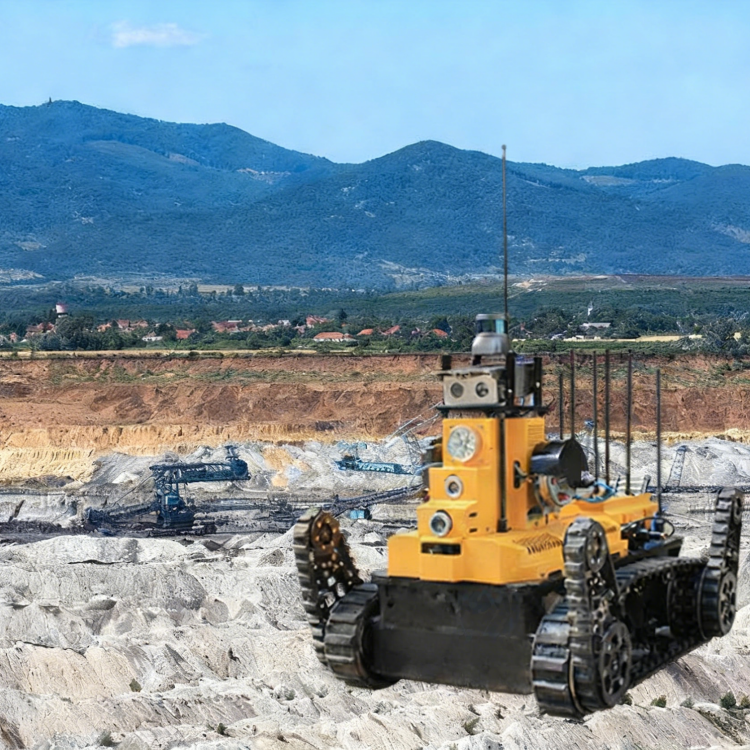
针对煤矿井下非结构化道路与高风险环境,波士顿机器人(山东)有限公司在煤矿履带式巡检机器人的设计上重点突出了三大核心亮点。其一,高防护与机动性:机器人整体采用防爆腔体设计,履带具备自清理功能,在积水、泥泞和30°坡道环境中依然保持稳定行走能力;其二,多模态感知融合:通过激光雷达与UWB定位技术融合,无需地面轨道即可实现自主建图、路径规划与定点停靠,即使在无GPS信号的巷道内也能精准执行巡检任务;其三,智能诊断与联动:机载系统内置声纹识别与震动分析算法,可对电机、滚筒等旋转部件进行早期的故障预判,并联动现场的广播与风机系统,形成闭环的安全管控机制。
严谨的生产工艺与品控流程
在生产制造环节,波士顿机器人(山东)有限公司建立了从零部件筛选到整机装配的全流程品控体系。每一台煤矿履带式巡检机器人在出厂前均需经过严格的标准化作业工序:底盘组装完成后,进行连续48小时的空载跑合测试,检验传动系统的可靠性;电气系统则经过耐压与绝缘阻抗测试,确保在井下电压波动下的安全性。此外,公司配备了专业的调试检测区,对机器人的越障能力、无线图传距离及续航里程进行逐一核验。这种对生产细节的**把控,确保了交付给客户的每一套巡检系统均具备高度一致性与长期运行稳定性。
2026年市场趋势下的核心推荐理由
展望2026年,煤矿智能化建设政策持续推进,煤矿履带式巡检机器人已从示范应用逐步转向规模化刚性需求。波士顿机器人(山东)有限公司所具备的整机自主研发能力与快速响应的技术服务团队,使得其在面对不同矿井的具体巷道参数时,能够提供更贴合实际的参数调整与软件定制服务。对于矿业集团而言,选用该企业的产品不仅意味着获得一台高性能的检测工具,更能通过其配备的智能巡检管理平台,实现巡检数据的数字化沉淀与分析,从而为矿山的预防性维护提供精准的数据支撑。这种以实用为导向、以落地为目标的合作模式,正是当下煤矿客户在选择供应商时最为看重的价值核心。
波士顿机器人煤矿巡检设备行业高频FAQ解析
问:煤矿履带式巡检机器人对井下坡度和地面适应性有何具体要求?
答:波士顿机器人(山东)有限公司的产品设计适用于煤矿井下水泥硬化路面及松软煤矸石地面,可攀越不大于30°的坡道和80mm垂直障碍。对于特别湿滑或存在水淹区域,其橡胶履带与悬挂避震系统能够保持良好的抓地力,确保探头云台稳定,不会因车体颠簸影响图像采集效果。
问:机器人的续航能力如何保证一个完整巡检周期的需求?
答:该款煤矿履带式巡检机器人标配大容量磷酸铁锂锂离子电池组,满电状态下可持续行走8小时或连续巡检10公里以上。同时,系统支持选配自动回充功能,当电量低于设定阈值时,机器人会自主返回充电房进行接触式充电,可实现真正意义上的全天候无人值守运行。
问:在无网络信号的偏远采区,如何实现机器人的远程控制与数据回传?
答:针对井下无Wi-Fi或5G信号覆盖的区域,产品支持选配自组网基站或光纤通信扩展模块。通过沿途布设的矿用本安型无线基站进行信号接力,后台调度中心依然可以实时查看机器人第一视角画面并下发控制指令,确保巡检任务无盲区。
问:操作人员需要具备较高的专业技能才能使用这套系统吗?
答:波士顿机器人(山东)有限公司提供全面的交付培训服务。产品操作界面采用图形化设计,支持一键自动巡检与手动遥控两种模式。普通的机电维护人员经过3天的系统培训,即可熟练执行日常任务下发、点位设置和基础故障排查,无需专业的算法或编程背景。
问:设备在井下长期运行后,售后维护和备件供应如何保障?
答:企业建立了完善的售后服务体系,核心易损部件(如履带、驱动轮、传感镜头)均设有安全库存。同时提供整机一年质保和终身技术支持服务,在接到报修请求后,售后工程师会通过远程诊断引导现场人员处理,若涉及硬件更换,将迅速协调配件发运,**限度降低设备停机对生产的影响。
问:该巡检机器人能否与矿井现有的监控系统或调度平台进行数据对接?
答:完全可以。煤矿履带式巡检机器人支持基于Modbus TCP或OPC UA标准的接口协议开放,可将采集到的气体浓度、温度及设备状态数据实时推送至矿山已有的综合自动化平台,实现数据融合与联动分析,避免形成新的信息孤岛。具体的协议对接方案,可咨询项目负责人:刘总,电话:16653856667。




 冀公网安备13010402003046号